Senzorul ultrasonic HC-SR04 cu Arduino: măsurarea distanței pas cu pas
Construiește un măsurător de distanță cu Arduino UNO și HC-SR04: conectare, cod complet, calculul distanței și depanarea citirilor instabile.
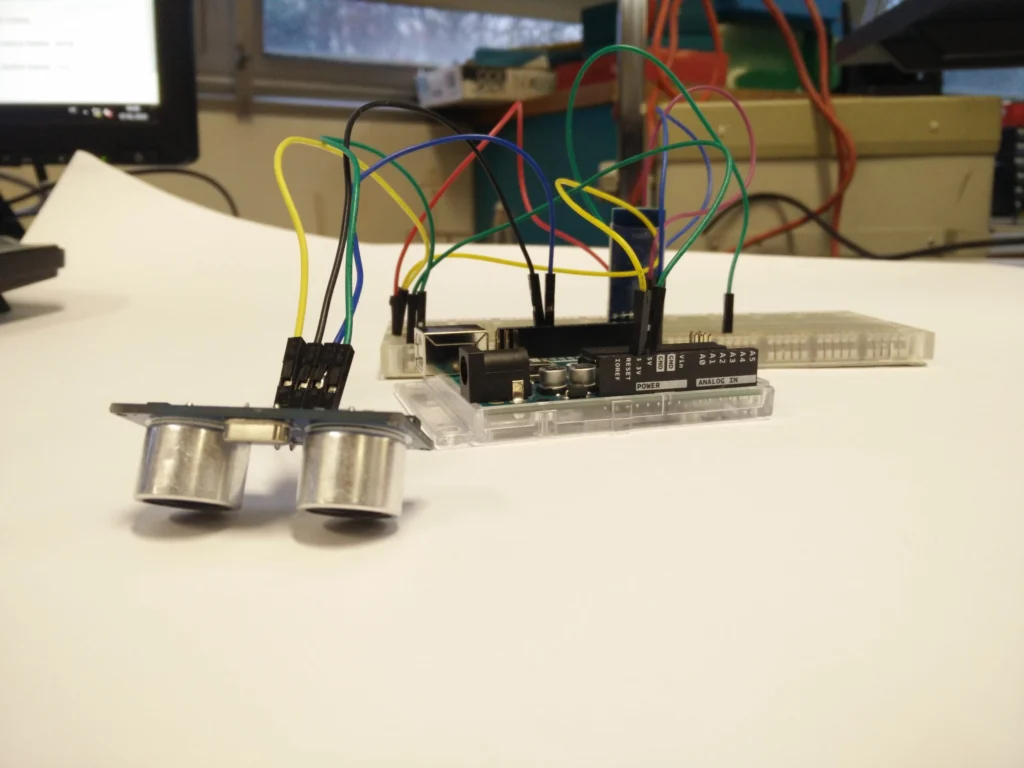
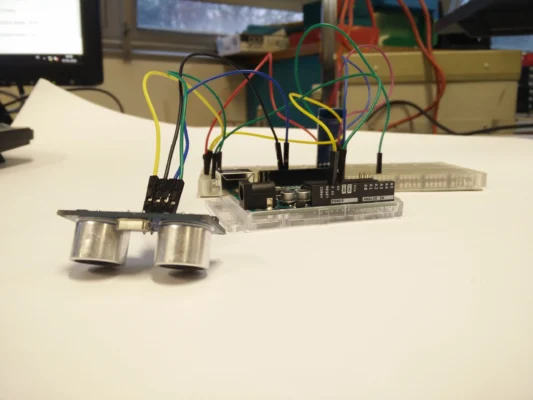
Montaj Arduino UNO cu senzor ultrasonic HC-SR04. Fotografie: Pradana Aumars, licență CC BY-SA 4.0, Wikimedia Commons.
Un senzor ultrasonic poate transforma un proiect Arduino simplu într-un dispozitiv care detectează obstacole, măsoară nivelul unui recipient sau estimează distanța până la un obiect. Modulul HC-SR04 este folosit frecvent în proiecte educaționale pentru că are patru pini și poate fi citit cu funcțiile digitale ale plăcii, fără o bibliotecă suplimentară.
Dacă încă alegi platforma pentru primul montaj, poți începe cu ghidul Arduino și Raspberry Pi: diferențe și alegerea platformei, apoi revino la proiectul practic de mai jos.
În acest ghid construim un măsurător de distanță cu Arduino UNO și HC-SR04. Vei identifica pinii, vei realiza conexiunile, vei încărca un program complet și vei învăța să interpretezi situațiile în care senzorul returnează zero sau valori instabile. Exemplul este gândit pentru o placă Arduino cu intrări compatibile cu semnalul ECHO al modulului folosit.
Ce măsoară senzorul ultrasonic HC-SR04
HC-SR04 estimează distanța folosind timpul necesar unui impuls ultrasonic să ajungă la un obiect și să se întoarcă sub formă de ecou. Modulul are un emițător și un receptor. La declanșare, emite un scurt tren de unde ultrasonice, apoi urmărește reflexia acestora.
Placa nu primește direct o valoare în centimetri. Ea măsoară durata pentru care pinul ECHO rămâne la nivel HIGH. Această durată reprezintă drumul dus-întors al undei sonore, motiv pentru care calculul distanței include împărțirea la doi.
Fișa tehnică uzuală a modulului HC-SR04 descrie alimentarea la 5 V, impulsul de declanșare de minimum 10 microsecunde și un semnal ECHO a cărui lățime este proporțională cu distanța. Valorile de distanță declarate de producători sunt orientative: rezultatul depinde de suprafața țintei, unghi, mediu și varianta exactă a modulului.
Componente necesare pentru proiect
- O placă Arduino UNO R3 sau o placă echivalentă cu logică de 5 V și intrări compatibile.
- Un senzor ultrasonic HC-SR04 standard, cu pinii VCC, TRIG, ECHO și GND.
- Patru fire jumper, preferabil tată-tată pentru conectarea la breadboard sau la pini.
- Un cablu USB pentru alimentarea plăcii și încărcarea programului.
- Opțional, un breadboard și o riglă pentru verificarea măsurătorilor.
Nu este necesară o bibliotecă Arduino externă pentru exemplul de bază. Vom folosi funcții incluse în limbajul Arduino, în special pinMode(), digitalWrite(), delayMicroseconds() și pulseIn().
Identifică pinii senzorului înainte de conectare
Pe modulul standard, pinii sunt marcați de regulă VCC, TRIG, ECHO și GND. Verifică inscripțiile de pe placa senzorului și documentația variantei pe care o ai; nu te baza exclusiv pe orientarea fotografiilor găsite online, deoarece unele module pot avea altă dispunere.
- VCC – alimentarea modulului; pentru varianta HC-SR04 standard este, în mod obișnuit, 5 V.
- TRIG – intrarea prin care Arduino pornește măsurarea.
- ECHO – ieșirea prin care senzorul transmite durata ecoului.
- GND – masa comună a circuitului.
Schema de conectare la Arduino UNO
Pentru exemplul de mai jos folosim pinul digital 9 pentru TRIG și pinul digital 10 pentru ECHO. Poți alege alți pini digitali, dar trebuie să modifici aceleași numere și în program.
| Pin HC-SR04 | Conectare Arduino UNO | Rol |
|---|---|---|
| VCC | 5V | Alimentarea senzorului |
| TRIG | D9 | Impulsul de pornire |
| ECHO | D10 | Citirea duratei ecoului |
| GND | GND | Masă comună |
Deconectează placa de la USB înainte să schimbi firele. Verifică de două ori VCC și GND înainte de alimentare. O inversare a alimentării poate deteriora modulul, iar un contact imperfect poate produce citiri aparent aleatorii.
Atenție la plăcile de 3,3 V: nu presupune că intrarea ECHO a unui HC-SR04 standard este sigură pentru orice microcontroler. Unele variante emit un nivel apropiat de 5 V. Dacă placa ta are GPIO care nu tolerează 5 V, folosește un divizor rezistiv dimensionat corect sau un convertor de nivel logic pe linia ECHO și verifică fișa tehnică a ambelor componente. Există și variante de senzori proiectate pentru 3,3 V, dar trebuie identificată exact versiunea cumpărată.
Cum funcționează măsurarea pas cu pas
- Arduino menține TRIG la LOW pentru a porni măsurarea dintr-o stare cunoscută.
- Trimite pe TRIG un impuls HIGH de cel puțin 10 microsecunde.
- Modulul emite ultrasunetele și așteaptă reflexia de la obiect.
- Pinul ECHO rămâne HIGH pe durata măsurată de modul.
- Arduino folosește
pulseIn()pentru a afla durata impulsului ECHO, exprimată în microsecunde. - Programul transformă durata în distanță și afișează rezultatul în Serial Monitor.
Funcția pulseIn() poate aștepta până la expirarea unui interval. Dacă nu primește un impuls complet în timpul stabilit, întoarce zero. În proiect vom seta explicit un timeout, ca programul să nu rămână blocat inutil atunci când nu există ecou.
Formula pentru calcularea distanței
La temperatura camerei, viteza sunetului în aer este aproximativ 343 metri pe secundă, adică aproximativ 0,0343 centimetri pe microsecundă. Distanța până la obiect se calculează astfel:
Distanță (cm) = durata ECHO (µs) × 0,0343 ÷ 2
Împărțim la doi deoarece unda parcurge distanța până la obiect și apoi revine la senzor. Pentru o estimare rapidă se folosește adesea și relația aproximativă durata / 58, dar în codul nostru păstrăm formula cu viteza sunetului pentru a face calculul mai ușor de urmărit.
Viteza sunetului variază cu temperatura și condițiile mediului. Pentru un proiect demonstrativ, formula aproximativă este suficientă; pentru măsurători care cer precizie, trebuie luate în calcul temperatura, geometria țintei și caracteristicile reale ale senzorului.
Program Arduino complet pentru HC-SR04
Deschide Arduino IDE, selectează placa și portul corect, apoi copiază programul de mai jos. Codul declanșează senzorul, citește ecoul cu un timeout de 30.000 microsecunde și afișează fie distanța calculată, fie un mesaj când nu a fost recepționat un ecou valid.
const byte trigPin = 9;
const byte echoPin = 10;

const unsigned long echoTimeout = 30000UL;

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);

  digitalWrite(trigPin, LOW);

  Serial.begin(9600);
}

void loop() {
  // Pregătește pinul TRIG
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);

  // Pornește o măsurare
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // Măsoară durata impulsului ECHO
  unsigned long durata = pulseIn(echoPin, HIGH, echoTimeout);

  if (durata == 0) {
    Serial.println("Nu a fost receptionat un ecou valid.");
  } else {
    float distantaCm = (durata * 0.0343) / 2.0;

    Serial.print("Distanta: ");
    Serial.print(distantaCm, 1);
    Serial.println(" cm");
  }

  // Pauză între măsurători
  delay(100);
}
Timeout-ul de 30 ms limitează timpul de așteptare pentru fiecare citire. Pauza de 100 ms dintre măsurători este aleasă pentru un ritm moderat și pentru a reduce riscul ca un ecou întârziat să fie interpretat ca aparținând măsurării următoare. Respectă totuși intervalul recomandat în documentația variantei tale de senzor.
Încarcă programul și verifică valorile în Serial Monitor
După încărcarea sketch-ului, deschide Serial Monitor și selectează viteza de 9600 baud, aceeași valoare folosită în Serial.begin(9600). Așază un obiect cu suprafață relativ plană în fața senzorului și deplasează-l lent. Ar trebui să observi schimbarea distanței afișate.
Pentru o verificare simplă, compară citirea cu o riglă la câteva distanțe diferite. Ține obiectul perpendicular pe direcția senzorului și evită să îl miști în timpul fiecărei citiri. Nu interpreta o singură valoare ca pe o calibrare completă; repetă măsurarea și observă dacă rezultatele sunt stabile.
De ce apar citiri zero sau valori instabile
Serial Monitor afișează mereu zero
În program, zero înseamnă că pulseIn() nu a detectat un impuls complet înainte de timeout. Verifică dacă TRIG și ECHO nu sunt inversate, dacă GND este comun, dacă senzorul primește alimentare și dacă firele sunt bine fixate. Testează cu un obiect plan, aflat la o distanță rezonabilă.
Distanța sare de la o valoare la alta
Suprafețele moi, textile sau neregulate pot absorbi ori dispersa ultrasunetele. Un obiect foarte îngust, înclinat sau aflat la marginea câmpului de măsurare poate reflecta ecoul în altă direcție. Încearcă o placă rigidă, orientată frontal, și păstrează senzorul fix.
Valoarea pare blocată
Verifică dacă programul rulează efectiv în bucla loop(), dacă ai selectat portul corect și dacă rata Serial Monitor este 9600 baud. Inspectează și cablul USB, conexiunile de alimentare și eventualele contacte slabe de pe breadboard.
Rezultatele sunt bune pe Arduino UNO, dar nu pe o placă de 3,3 V
Problema poate fi nivelul electric al semnalului ECHO, nu formula. Confirmă tensiunea admisă la intrările microcontrolerului și folosește adaptarea de nivel necesară. Nu conecta direct un semnal de 5 V la un GPIO care nu este tolerant la această tensiune.
Ce obiecte detectează bine și care sunt limitele senzorului
Un obiect lat, rigid și orientat aproximativ perpendicular pe senzor oferă de regulă o reflexie mai ușor de detectat decât o suprafață mică, moale sau înclinată. Materialele care absorb sunetul, muchiile înguste și formele neregulate pot produce ecouri slabe sau inconstante.
Intervalul de lucru menționat în documentația multor module HC-SR04 este aproximativ 2–400 cm, dar nu trebuie tratat ca o garanție pentru orice obiect și orice mediu. În apropierea limitei minime, în afara intervalului util sau în condiții acustice nefavorabile, citirea poate fi invalidă ori instabilă.
Dacă folosești mai mulți senzori ultrasonici în același spațiu, declanșează-i pe rând. Altfel, un modul poate recepționa ecoul emis de altul și poate calcula o distanță greșită.
Extinde proiectul: avertizare la apropierea unui obstacol
După ce măsurarea este stabilă, poți adăuga un LED sau un buzzer care avertizează când un obiect intră într-o zonă stabilită de tine. De exemplu, poți aprinde LED-ul sub un prag ales pentru demonstrație, apoi poți modifica pragul și observa reacția circuitului. Folosește o rezistență potrivită pentru LED și nu alimenta direct dintr-un pin Arduino un motor sau un consumator care depășește limitele plăcii.
Un pas următor este să montezi senzorul pe un mecanism mobil. Dacă vrei să experimentezi cu orientarea lui, poți combina proiectul cu un servomotor, după ce studiezi ghidul despre controlul unui servomotor cu Arduino. Pentru un robot care se deplasează, măsurarea distanței devine doar una dintre intrările folosite pentru decizia de evitare a obstacolelor.
Idei de experimente pentru a înțelege mai bine măsurarea
- Compară citirea unei suprafețe de carton cu una metalică, păstrând aceeași distanță și orientare.
- Înclină treptat o suprafață rigidă și observă când ecoul devine instabil.
- Compară valorile la temperaturi diferite, fără să expui placa la umezeală sau condens.
- Adaugă un LED care indică apropierea și verifică dacă pragul ales este potrivit aplicației.
- Construiește un suport fix pentru senzor, astfel încât să elimini mișcarea accidentală în timpul testelor.
Poți compara acest proiect cu măsurarea temperaturii cu Arduino și DS18B20. Cele două montaje arată diferența dintre un senzor care transmite o valoare digitală de temperatură și unul care permite estimarea distanței din durata unui impuls.
Resurse tehnice pentru continuarea proiectului
Pentru funcțiile folosite în program, consultă documentația Arduino: referința pulseIn(), referința delayMicroseconds(), referința pinMode() și referința digitalWrite(). Aceste pagini explică parametrii și comportamentul funcțiilor, inclusiv timeout-ul pentru citirea impulsului.
Fotografia principală prezintă un montaj Arduino UNO cu senzor HC-SR04. Imagine: Pradana Aumars, Wikimedia Commons, licență Creative Commons Attribution-ShareAlike 4.0.
Poți consulta și un proiect comunitar Arduino cu senzor ultrasonic pentru o altă implementare practică. Pentru valorile electrice și temporizarea modulului, folosește fișa tehnică livrată de producătorul sau distribuitorul exact al senzorului tău, deoarece există variante și clone cu diferențe.
De la prima citire la un proiect de robotică
Cu patru conexiuni și câteva funcții Arduino poți construi un măsurător de distanță care oferă baza pentru senzori de parcare, roboți mobili și sisteme simple de avertizare. Partea importantă nu este doar să obții un număr în Serial Monitor, ci să înțelegi ce reprezintă durata ECHO, de ce ecoul poate lipsi și cum influențează montajul calitatea citirii.
Începe cu montajul simplu, verifică valorile cu o riglă și schimbă câte un singur element la fiecare experiment. După ce măsurarea devine repetabilă, poți adăuga un indicator sau un mecanism controlat și vei avea un proiect de robotică pe care îl poți extinde în siguranță.
Descoperă mai multe la Scoala IT
Abonează-te ca să primești ultimele articole prin email.