Cum controlezi un servomotor cu Arduino: conectare, cod și depanare
Construiește un proiect Arduino cu servomotor: identifică firele, conectează alimentarea corect, folosește biblioteca Servo, controlează poziția și depanează mișcările neregulate.
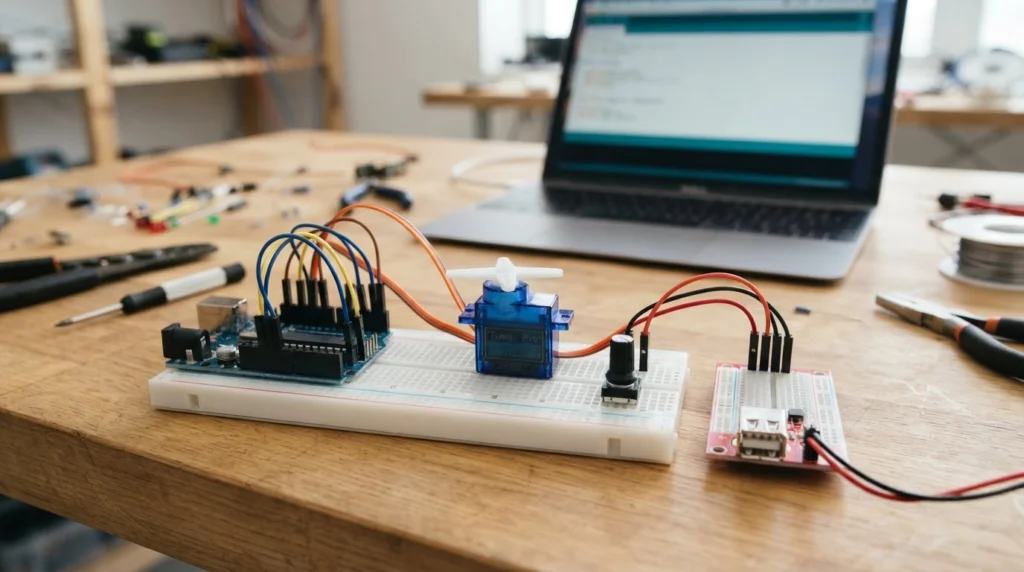
Montaj demonstrativ Arduino cu servomotor și potențiometru pentru controlul poziției.
Un servomotor este una dintre cele mai accesibile componente pentru a transforma un proiect Arduino într-un mecanism care se mișcă într-o poziție controlată. Îl poți folosi pentru un indicator, o clapetă ușoară, un mecanism demonstrativ sau un prototip de robot. În acest ghid construim un exemplu simplu: conectăm un servomotor de poziție la o placă Arduino, îi comandăm câteva unghiuri și verificăm cum îl calibrăm fără să forțăm mecanismul.
Materialul este un proiect practic distinct de automatizarea LED-ului cu LDR și de citirea temperaturii cu DS18B20. Dacă ești la primul contact cu platforma, poți parcurge mai întâi prezentarea Arduino și Raspberry Pi: diferențe și alegerea platformei, apoi revino la montajul de mai jos.
Ce face un servomotor și ce tip alegi
Un servomotor de poziție este un actuator care își orientează axul către o poziție comandată printr-un semnal de control. În interior se află, de regulă, un motor, un mecanism de reducție și un circuit de control care compară poziția cerută cu poziția mecanismului. Din exterior vezi un corp compact, un ax sau un braț și trei conductoare pentru alimentare și semnal, la multe modele hobby.
Nu toate servomotoarele se comportă la fel. Un servo standard este destinat poziționării într-un interval mecanic limitat. Un model cu rotație continuă folosește comanda într-un mod diferit: semnalul controlează în principal sensul și viteza, nu un unghi absolut. Proiectul din acest articol folosește un servo standard de poziție. Verifică tipul și fișa tehnică a componentei înainte de a copia valorile din exemplu.
Componente necesare pentru montaj
- O placă Arduino compatibilă cu biblioteca Servo, de exemplu un model din familia Uno.
- Un servomotor hobby de poziție, cu fișa tehnică disponibilă.
- Trei fire jumper potrivite conectorului servo.
- Un breadboard, dacă ai nevoie de o conexiune mai ordonată.
- O sursă de alimentare stabilizată, cu tensiunea și capacitatea de curent potrivite servomotorului, dacă acesta nu poate fi alimentat în siguranță din configurația plăcii.
- Un cablu USB pentru încărcarea programului și monitorizarea mesajelor seriale.
Nu presupune că orice servo acceptă aceeași tensiune sau același curent. Consultă documentația producătorului pentru modelul exact. La pornire și când axul întâmpină rezistență, consumul poate crește; de aceea, alimentarea trebuie aleasă după cerințele componentei, nu doar după faptul că mufa se potrivește.
Identifică firele și conectează circuitul
Multe servomotoare hobby folosesc următoarea convenție de culori, dar aceasta nu este universală. Verifică eticheta, pinout-ul sau fișa tehnică înainte de alimentare.
| Conductor întâlnit frecvent | Rol | Conectare în exemplu |
|---|---|---|
| Maro sau negru | Masă (GND) | La GND comun |
| Roșu | Alimentare pozitivă | La tensiunea permisă de servo |
| Portocaliu, galben sau alb | Semnal de control | La pinul digital 9 în exemplu |
Conectează firul de semnal la pinul digital 9. Leagă alimentarea pozitivă a servomotorului la ieșirea sursei externe stabilizate, dacă folosești una, iar firul de masă la minusul aceleiași surse. Unește GND-ul sursei externe cu GND-ul plăcii Arduino. Această masă comună oferă semnalului o referință electrică.
Nu conecta ieșirea pozitivă a sursei externe la pinul de 5 V al plăcii doar pentru a „uni” alimentările. În montajul cu sursă separată, servo primește alimentarea sa direct de la sursa dimensionată corect, iar între sursă și Arduino se leagă masa comună. Evită alimentarea simultană prin conexiuni improvizate care pot întoarce tensiunea în placa de dezvoltare.
De ce este importantă masa comună
Arduino transmite semnalul de control raportat la propria masă. Dacă servo este alimentat dintr-o sursă separată, dar cele două circuite nu au o referință comună, semnalul poate fi interpretat incorect. Conectarea GND-urilor nu înseamnă că trebuie unite și ieșirile pozitive ale surselor; păstrează traseul de alimentare separat și clar.
Pregătește Arduino IDE și biblioteca Servo
Biblioteca Servo oferă funcții pentru atașarea unui obiect servo la un pin și pentru transmiterea comenzilor de poziție. În Arduino IDE, verifică dacă biblioteca este disponibilă în mediul instalat. Dacă nu apare, caut-o în Library Manager și instalează biblioteca Servo publicată pentru ecosistemul Arduino. Documentația oficială descrie biblioteca și metodele sale, inclusiv attach(), write() și writeMicroseconds().
Creează un sketch nou. În partea de sus adaugă directiva #include <Servo.h>, apoi declară un obiect de tip Servo. Funcția attach() asociază obiectul cu pinul ales, iar write() transmite poziția cerută. Nu este necesar să generezi manual impulsurile de control pentru acest exemplu.
Primul program: trei poziții controlate
Pentru primul test nu folosi întregul interval mecanic al servomotorului. Comandă câteva poziții intermediare, observă mișcarea și verifică dacă brațul se deplasează liber. Intervalul 60–120 de grade din exemplu este ales ca punct de pornire prudent, nu ca limită garantată pentru orice model.
#include <Servo.h>

Servo indicator;

const int pinServo = 9;

void setup() {
  indicator.attach(pinServo);
  indicator.write(90);  // pornim dintr-o poziție intermediară
  delay(700);
}

void loop() {
  indicator.write(60);
  delay(1000);

  indicator.write(90);
  delay(1000);

  indicator.write(120);
  delay(1000);
}
Încarcă sketch-ul pe placă și urmărește dacă servo se deplasează între cele trei poziții. Dacă axul lovește o oprire mecanică, bâzâie puternic sau mecanismul pare blocat, întrerupe alimentarea și micșorează intervalul de comandă. Nu ține brațul cu mâna în timp ce servo încearcă să se miște.
Ce înseamnă valorile trimise prin write()
Pentru un servo standard, biblioteca interpretează în mod obișnuit valorile de la 0 la 180 ca unghiuri solicitate. Aceste numere nu garantează însă că fiecare mecanism poate atinge fizic exact capetele intervalului. Construcția, electronica și opritoarele interne diferă între modele. Începe cu un interval restrâns și extinde-l numai după ce verifici comportamentul componentei.
Controlează poziția cu un potențiometru
După ce ai confirmat că servo se mișcă în siguranță, poți adăuga un potențiometru pentru a selecta poziția manual. În acest exemplu, capetele potențiometrului se conectează la 5 V și GND, iar cursorul la intrarea analogică A0. Verifică tensiunea admisă de intrarea analogică pentru placa folosită.
#include <Servo.h>

Servo indicator;

const int pinServo = 9;
const int pinPot = A0;

void setup() {
  indicator.attach(pinServo);
}

void loop() {
  int citire = analogRead(pinPot);

  // Limităm comanda la un interval de test mai restrâns.
  int pozitie = map(citire, 0, 1023, 60, 120);

  indicator.write(pozitie);
  delay(20);
}
Funcția analogRead() citește poziția cursorului, iar map() transformă valoarea citită în intervalul ales pentru servo. Dacă folosești o placă cu altă rezoluție ADC decât cea presupusă în exemplu, adaptează domeniul de intrare. Nu extinde automat limitele la 0 și 180 înainte să verifici fișa tehnică și cursa mecanică.
Calibrarea fără a forța mecanismul
Calibrarea începe cu brațul mecanic demontat sau cu sarcina decuplată, astfel încât să poți observa mișcarea fără să blochezi mecanismul proiectului. Trimite mai întâi o comandă apropiată de centru, apoi modifică poziția în pași mici. Montează brațul pe canelurile axului numai după ce ai stabilit o poziție de referință potrivită.
Dacă ai nevoie de reglaje mai fine, biblioteca oferă și writeMicroseconds(). Această metodă transmite o durată a impulsului în microsecunde, dar valorile utile depind de servo. Nu copia automat limitele întâlnite într-un exemplu de pe internet: extinderea excesivă poate împinge mecanismul în opritoarele sale și poate crește curentul consumat.
Urmărește trei semne: axul ajunge în poziția comandată fără zgomot persistent, mecanismul nu atinge obstacole, iar placa Arduino nu se resetează când servo pornește. Dacă observi vibrații, încălzire neobișnuită sau mișcări neregulate, oprește testul și verifică alimentarea, sarcina și intervalul de comandă.
Alimentarea: cea mai frecventă sursă de probleme
Un servo solicită motorul electric din interior pentru a schimba sau menține poziția. În timpul mișcării și mai ales când întâmpină rezistență, poate cere un curent mai mare decât un LED sau un senzor. Dacă alimentarea nu poate susține cererea, tensiunea poate scădea, servo se poate mișca sacadat, iar placa poate reporni sau poate pierde comunicarea USB.
Alege o sursă stabilizată în limitele specificate de producător și cu rezervă de curent potrivită aplicației. Nu folosi o baterie sau un adaptor doar pentru că tensiunea înscrisă pare apropiată. Verifică polaritatea, tensiunea în sarcină și modul de conectare. Recomandările Arduino despre pinii de alimentare și limitele plăcilor sunt utile înainte de a decide cum distribui energia în circuit.
Pentru trasee lungi sau alimentare instabilă, verifică dacă producătorul servo recomandă condensatoare de decuplare și montează-le respectând polaritatea și tensiunea nominală. Un condensator nu înlocuiește o sursă dimensionată corect și nu rezolvă o conexiune greșită.
Biblioteca Servo și resursele plăcii
Biblioteca Servo generează impulsurile în fundal folosind resurse hardware ale plăcii. În funcție de arhitectură și model, utilizarea ei poate afecta disponibilitatea anumitor funcții PWM sau temporizatoare. Dacă proiectul controlează simultan și alte componente, consultă documentația plăcii și a bibliotecii pentru a verifica eventualele conflicte de resurse. Nu presupune că orice pin marcat PWM va funcționa identic după atașarea unui servo.
Pentru un montaj cu mai multe servomotoare, verifică numărul suportat de bibliotecă pe arhitectura folosită, resursele de temporizare și curentul total necesar. Nu alimenta toate motoarele din placa Arduino doar pentru că există mai mulți pini disponibili. Semnalul de control și alimentarea motoarelor sunt două lucruri diferite.
Depanare: servo nu se mișcă sau tremură
| Simptom | Ce verifici | Acțiune recomandată |
|---|---|---|
| Nu se mișcă deloc | Firele, pinul de semnal, alimentarea și biblioteca | Verifică pinout-ul și încearcă un sketch minimal |
| Se mișcă sacadat | Sursa, masa comună și contactele | Folosește o alimentare stabilă și refă conexiunile |
| Arduino se resetează | Căderea tensiunii la pornirea servo | Separă alimentarea servo și verifică dimensionarea sursei |
| Bâzâie la capătul cursei | Comanda depășește cursa mecanică sau există o sarcină blocată | Oprește alimentarea și restrânge intervalul |
| Rotește în loc să poziționeze | Poate fi un servo cu rotație continuă | Verifică tipul componentei și modul de comandă |
| Mișcarea este inversă față de așteptări | Orientarea montajului și geometria brațului | Adaptează mecanic montajul sau inversează maparea în program |
Testează separat codul, semnalul și mecanica
Când apare o problemă, nu schimba toate componentele simultan. Încearcă mai întâi sketch-ul cu trei poziții, apoi verifică alimentarea fără sarcină mecanică și inspectează cablurile. Dacă ai un multimetru, măsoară tensiunea sursei în timpul mișcării, respectând regulile de siguranță. Reatașează brațul numai după ce servo se deplasează corect fără să fie forțat.
Idei pentru proiecte care folosesc un servomotor
După ce ai controlul de bază, poți construi un indicator de direcție, o clapetă ușoară pentru un model demonstrativ, un mecanism de orientare pentru un senzor sau o componentă mobilă pentru un robot. Într-un proiect mai amplu, servo poate reacționa la datele citite de un senzor, însă logica trebuie testată separat de partea mecanică.
Pentru alte exerciții de intrare și ieșire, poți compara acest montaj cu automatizarea unui LED cu Arduino și senzor LDR sau cu proiectul de citire a temperaturii cu Arduino și DS18B20. În aceste exemple, senzorii furnizează informații, iar servomotorul poate deveni un actuator care execută o acțiune în funcție de ele.
Întrebări frecvente despre controlul servo cu Arduino
Trebuie conectat servo la un pin PWM marcat pe placă?
Biblioteca Servo generează semnalul de control folosind temporizatoarele disponibile pe placa suportată. Nu este obligatoriu să alegi un pin marcat PWM pentru attach() pe multe plăci compatibile, dar trebuie să verifici documentația modelului și eventualele conflicte cu alte funcții.
Pot alimenta servomotorul direct din Arduino?
Depinde de servo, placă și sursa care alimentează placa, însă nu este o alegere sigură implicită. Motorul poate solicita curent variabil și poate provoca scăderi de tensiune sau resetări. Verifică fișa tehnică și folosește o sursă separată atunci când cerințele servo o impun, cu GND comun pentru semnal.
De ce servo nu ajunge exact la 0 sau 180 de grade?
Intervalul comandat de bibliotecă nu este o promisiune privind cursa mecanică a fiecărui model. Opritoarele interne, electronica și mecanismul diferă. Folosește limitele indicate de producător și calibrează progresiv, fără să împingi axul în capetele cursei.
Care este diferența dintre write() și writeMicroseconds()?
write() este varianta comodă pentru comenzi de poziție exprimate ca unghi la un servo standard. writeMicroseconds() permite transmiterea directă a duratei impulsului, utilă pentru reglaje fine atunci când cunoști limitele reale ale componentei. Pentru primele teste, începe cu write().
Documentație tehnică pentru următorul test
Pentru a adapta proiectul la placa și servomotorul tău, consultă ghidul Arduino Servo Motor Basics, referința API a bibliotecii Servo și documentația Arduino despre alimentare. Verifică întotdeauna și fișa tehnică a servomotorului concret, deoarece tensiunea, cursa și valorile impulsurilor nu sunt identice pentru toate modelele.
De la primul impuls la un mecanism controlat
Un servomotor poate adăuga mișcare unui proiect Arduino fără să complice excesiv programul. Începe cu o conexiune verificată, o alimentare potrivită și câteva poziții intermediare. După ce confirmi că axul se deplasează lin și fără zgomote persistente, poți integra senzori, butoane sau alte reguli de control. Testarea treptată protejează atât placa, cât și mecanismul și îți oferă o bază solidă pentru proiecte de robotică mai complexe.
Descoperă mai multe la Scoala IT
Abonează-te ca să primești ultimele articole prin email.