Cum controlezi un motor DC cu Arduino și driver L298N: conectare, PWM și depanare
Învață să conectezi un motor DC la Arduino printr-un driver L298N, să schimbi sensul de rotație și să reglezi viteza prin PWM. Include schemă, cod complet și depanare.
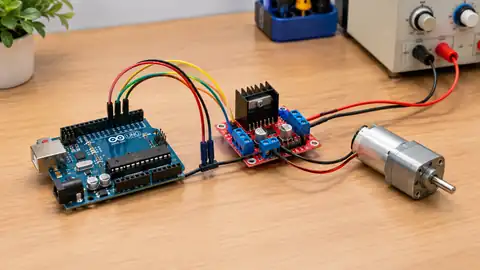
Un motor de curent continuu poate pune în mișcare o roată, o bandă transportoare demonstrativă sau un mecanism simplu pentru un robot. Arduino poate genera comenzile necesare, dar nu trebuie să alimenteze motorul direct de la un pin digital. Pentru asta folosim un driver de motor, iar unul dintre modulele întâlnite frecvent în proiectele educaționale este L298N.
În acest ghid conectăm un singur motor DC cu perii la un modul L298N și la o placă Arduino UNO R3. Vom controla sensul de rotație cu două intrări logice, iar viteza o vom regla prin PWM pe pinul ENA. Vei găsi schema de cablare, un program complet, pașii de testare și verificările utile atunci când motorul nu pornește sau driverul se încălzește.
De ce ai nevoie de un driver pentru motorul DC
Un pin Arduino este destinat semnalelor logice și nu poate furniza curentul necesar unui motor obișnuit. Motorul poate solicita un curent mult mai mare la pornire sau atunci când axul este blocat. Dacă îl conectezi direct la un pin, riști să deteriorezi placa și să obții un montaj instabil.
L298 este un circuit integrat cu două punți complete (dual full bridge), proiectat pentru sarcini inductive precum motoare de curent continuu și motoare pas cu pas. Modulul L298N expune intrările de comandă și ieșirile către motor, astfel încât Arduino să trimită semnale logice, iar driverul să comute alimentarea motorului. Consultă fișa tehnică oficială STMicroelectronics pentru L298 înainte să alegi tensiunea, curentul și condițiile de răcire ale montajului.
Cu o punte poți controla un motor DC: poți schimba sensul de rotație și poți regla puterea medie aplicată prin PWM. A doua punte poate controla un al doilea motor, dacă modulul, sursa și răcirea sunt dimensionate corespunzător. În exemplul de mai jos folosim doar canalul A, pentru a păstra montajul ușor de urmărit.
Componentele necesare pentru montaj
Pregătește următoarele componente înainte de cablare:
- O placă Arduino UNO R3 sau o placă compatibilă cu pinii și funcțiile folosite în program.
- Un modul driver L298N cu bornele și jumper-ele marcate lizibil.
- Un motor DC cu perii, potrivit pentru tensiunea și curentul admise de modul.
- O sursă externă de alimentare pentru motor, aleasă conform specificațiilor motorului și ale modulului.
- Cabluri jumper pentru semnalele dintre Arduino și driver.
- Fire potrivite pentru bornele de alimentare și pentru motor.
- Un cablu USB și Arduino IDE pentru încărcarea programului.
Nu alege sursa doar după tensiunea înscrisă pe motor. Verifică și curentul absorbit în sarcină, în special curentul de pornire sau de blocare indicat de producător. Driverul trebuie să poată suporta condițiile reale de funcționare, iar radiatorul și ventilația modulului trebuie să fie adecvate. O valoare de curent prezentată într-un anunț comercial nu înlocuiește verificarea fișei tehnice și a modului în care este construită placa.
Identifică bornele și jumper-ele de pe modulul L298N
Pe multe module L298N găsești borne pentru alimentarea motorului și pentru ieșirile OUT1 și OUT2, plus pini de comandă marcați ENA, IN1 și IN2. Denumirile pot varia ușor între producători, așa că folosește marcajele plăcii și schema furnizată pentru modelul tău.
- OUT1 și OUT2: cele două ieșiri ale punții A; aici conectezi cele două fire ale motorului.
- IN1 și IN2: intrările logice care stabilesc sensul de rotație.
- ENA: intrarea de activare a punții A; poate primi semnal PWM pentru reglarea vitezei.
- Vs, VIN sau borna marcată pentru alimentarea motorului: intrarea sursei externe, conform schemei modulului.
- GND: masa comună a alimentării și a semnalelor.
- 5V: pinul de alimentare logică; în funcție de regulator și de jumper-ele plăcii poate funcționa ca intrare sau ieșire.
Unele plăci au un jumper ENA care menține puntea activată permanent. Dacă vrei să controlezi viteza din Arduino, scoate jumper-ul ENA și conectează pinul ENA la un pin PWM. Dacă jumper-ul rămâne montat, intrarea poate fi ținută permanent la nivel HIGH, iar comanda PWM nu va funcționa așa cum te aștepți.
Atenție la jumper-ul regulatorului de 5 V. La anumite module, un jumper activează regulatorul integrat, iar pinul de 5 V devine ieșire; pe alte plăci, schema poate fi diferită. Nu conecta simultan o sursă externă de 5 V și ieșirea regulatorului fără să verifici documentația modulului. Nu presupune că toate plăcile vândute sub numele L298N au aceeași schemă.
Schema de conectare între Arduino, L298N și motor
Pentru exemplul nostru folosim pinul digital 9 pentru ENA, deoarece acesta poate genera PWM pe Arduino UNO R3. Pinii 7 și 8 controlează intrările IN1 și IN2. Conectează firele numai cu alimentarea oprită.
| Modul L298N | Arduino UNO R3 / sursă / motor | Rol |
|---|---|---|
| ENA | D9 (PWM) | Activare și reglarea vitezei |
| IN1 | D7 | Prima comandă de sens |
| IN2 | D8 | A doua comandă de sens |
| OUT1 | Un fir al motorului | Prima ieșire către motor |
| OUT2 | Celălalt fir al motorului | A doua ieșire către motor |
| GND | GND Arduino și minusul sursei motorului | Masă comună |
| Vs / VIN / borna motorului | Plusul sursei externe, conform marcajului modulului | Alimentarea motorului |
| 5V logic | Conform schemei modulului | Alimentarea logicii, dacă este necesară separat |
Conectează obligatoriu GND-ul Arduino la GND-ul driverului și la minusul sursei motorului. Fără această referință comună, nivelurile logice transmise de Arduino pot fi interpretate incorect. Nu conecta motorul la pinul 5V al plăcii Arduino și nu folosi ieșirile OUT1 sau OUT2 ca alimentare pentru alte circuite.
Alimentează motorul din sursa externă prin intrarea prevăzută pe modul. Conectarea pinului de 5 V trebuie făcută numai după ce ai verificat dacă regulatorul integrat este activ și ce rol are acel pin pe placa ta. Pentru o schemă sigură, urmează documentația producătorului modulului, nu doar o fotografie a unei plăci asemănătoare.
Cum schimbă L298N sensul de rotație
Puntea H din driver poate aplica motorului polarități diferite. Într-o combinație a intrărilor IN1 și IN2, curentul trece prin motor într-un sens; când stările sunt inversate, sensul curentului se schimbă și motorul se rotește în direcția opusă. Sensul fizic numit „înainte” depinde de felul în care ai conectat firele și de orientarea motorului.
| IN1 | IN2 | Comandă folosită în exemplu |
|---|---|---|
| HIGH | LOW | Un sens de rotație |
| LOW | HIGH | Sensul opus |
| LOW | LOW | Ieșire dezactivată în programul nostru prin ENA = 0 |
Tabelul descrie comenzile folosite de sketch, nu o etichetare universală a direcției. Dacă motorul se rotește invers față de ce dorești, poți inversa firele conectate la OUT1 și OUT2 sau poți schimba între ele stările logice din program. Oprește alimentarea înainte să modifici cablajul.
Reglarea vitezei prin PWM cu analogWrite()
PWM înseamnă Pulse Width Modulation. Arduino generează un semnal digital care alternează între LOW și HIGH, iar proporția de timp petrecută la nivel HIGH se numește factor de umplere (duty cycle). Driverul folosește acest semnal pe ENA pentru a activa și dezactiva rapid puntea, ceea ce permite reglarea puterii medii livrate motorului.
Pe Arduino UNO R3, funcția analogWrite() folosește în mod obișnuit valori de la 0 la 255: 0 înseamnă factor de umplere zero, iar 255 înseamnă comandă PWM la valoarea maximă. Pinul 9 este unul dintre pinii PWM acceptați pe UNO R3. Poți verifica lista și comportamentul funcției în documentația oficială Arduino – Use PWM output with Arduino.
Valoarea PWM nu reprezintă o turație exprimată în rotații pe minut. Viteza reală depinde de motor, tensiunea sursei, sarcina mecanică, frecare și pierderile din driver. Două motoare identice comandate cu aceeași valoare PWM pot avea turații diferite, iar un motor poate să nu pornească la o valoare foarte mică dacă sarcina este prea mare.
Program Arduino complet pentru controlul motorului
După ce ai verificat cablajul și ai identificat corect pinii modulului, încarcă următorul sketch. Programul rotește motorul într-un sens, îl oprește pentru o pauză, apoi îl rotește în sens opus. Valoarea 120 este doar o comandă PWM de test; adapteaz-o după ce verifici motorul, sursa și driverul folosit.
const byte ENA = 9;  // Pin PWM
const byte IN1 = 7;
const byte IN2 = 8;

void setMotor(int comanda) {
  comanda = constrain(comanda, -255, 255);

  if (comanda > 0) {
    digitalWrite(IN1, HIGH);
    digitalWrite(IN2, LOW);
    analogWrite(ENA, comanda);
  } else if (comanda < 0) {
    digitalWrite(IN1, LOW);
    digitalWrite(IN2, HIGH);
    analogWrite(ENA, -comanda);
  } else {
    analogWrite(ENA, 0);
    digitalWrite(IN1, LOW);
    digitalWrite(IN2, LOW);
  }
}

void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);

  setMotor(0);
}

void loop() {
  setMotor(120);   // Primul sens
  delay(2500);

  setMotor(0);     // Oprire
  delay(1000);

  setMotor(-120);  // Sens opus
  delay(2500);

  setMotor(0);
  delay(2000);
}
Funcția setMotor() primește o comandă între -255 și 255. O valoare pozitivă selectează prima direcție, una negativă selectează direcția opusă, iar zero dezactivează ieșirea prin ENA. Funcția constrain() limitează comanda la intervalul acceptat de exemplu, astfel încât o valoare introdusă accidental în afara domeniului să nu ajungă la analogWrite().
În acest program, oprirea înseamnă că ENA primește valoarea zero, iar intrările sunt puse LOW. Motorul nu mai primește comanda de funcționare; nu interpretăm această secvență ca pe o frânare activă. Dacă proiectul cere oprire controlată sau frânare, consultă tabelul de funcționare din fișa tehnică și testează separat comportamentul mecanic.
Prima pornire și verificarea montajului
Nu începe direct cu sarcina mecanică montată pe ax. Pentru primul test, fixează motorul astfel încât să nu poată deplasa obiecte și să nu tragă firele în timpul rotației. Verifică din nou polaritatea sursei, masa comună și conexiunile de comandă înainte să alimentezi circuitul.
- Oprește alimentarea și verifică fiecare fir după tabelul de conectare.
- Confirmă că jumper-ul ENA a fost scos dacă folosești control PWM din pinul D9.
- Verifică rolul jumper-ului regulatorului de 5 V și alimentarea logică pentru modelul tău de modul.
- Asigură-te că sursa externă respectă cerințele motorului și ale driverului.
- Încarcă sketch-ul în Arduino, apoi oprește alimentarea înainte să conectezi sursa motorului dacă ai nevoie să modifici cablurile.
- Alimentează montajul și urmărește dacă motorul pornește, se oprește și își schimbă sensul conform programului.
- Dacă direcția este inversă, oprește alimentarea și inversează firele motorului sau logica IN1/IN2.
- După un test scurt, verifică dacă driverul sau firele se încălzesc neobișnuit și întrerupe imediat alimentarea dacă observi miros, fum sau încălzire rapidă.
Probleme frecvente și metode de depanare
Motorul nu pornește deloc
Verifică dacă sursa externă este pornită și dacă tensiunea ajunge la intrarea corectă a modulului. Confirmă masa comună dintre sursă, driver și Arduino. Apoi verifică alimentarea logică, jumper-ul ENA și conexiunile OUT1/OUT2. Dacă ai folosit un alt pin PWM, confirmă că placa ta îl acceptă și că numărul din sketch corespunde cablajului.
Motorul pornește, dar nu își schimbă sensul
Verifică dacă IN1 și IN2 ajung la pinii 7 și 8 și dacă programul schimbă efectiv stările acestora. Dacă ENA este ținut permanent HIGH de un jumper, scoate jumper-ul și conectează intrarea la pinul PWM. Testează fără sarcină mecanică și verifică dacă motorul nu este blocat.
Viteza nu se modifică atunci când schimbi valoarea PWM
Cea mai simplă verificare este intrarea ENA. Dacă jumper-ul ei a rămas montat, driverul poate fi activat permanent și nu mai primește semnalul PWM de la Arduino. Verifică și dacă folosești un pin PWM real pentru placa aleasă. Pe UNO R3, pinul 9 este potrivit pentru acest exemplu; pe alte plăci consultă documentația pinilor PWM.
Driverul se încălzește foarte mult
O încălzire accentuată poate indica un motor care cere prea mult curent, un ax blocat, o sursă nepotrivită sau o disipare termică insuficientă. Oprește montajul și verifică în fișa motorului curentul de funcționare și curentul de blocare. Compară aceste valori cu limitele driverului și cu modul în care modulul tău poate disipa căldura. Nu încerca să rezolvi problema prin mărirea radiatorului fără să identifici mai întâi cauza suprasolicitării.
Arduino se resetează când pornește motorul
Pornirea motorului poate produce variații ale alimentării și perturbații electrice. Folosește o sursă dimensionată pentru motor, păstrează traseele de alimentare scurte și potrivite curentului și verifică legăturile de masă. Nu alimenta motorul din pinul de 5 V al Arduino. Dacă modulul sau proiectul cere componente de filtrare ori protecție suplimentare, alege-le conform documentației driverului și a motorului.
Protecția motorului și limitele modulului L298N
Motorul este o sarcină inductivă. La comutare pot apărea tensiuni tranzitorii, motiv pentru care schema L298 folosește diode externe de protecție pentru căile de curent ale sarcinilor inductive. Unele module comerciale au diodele deja montate, dar verifică placa și schema ei înainte de alimentare. Nu presupune că orice modul conține toate componentele necesare doar pentru că are același nume.
L298N este util pentru învățare și prototipuri, însă este un driver bipolar și poate disipa o parte din energie sub formă de căldură. Tensiunea care ajunge efectiv la motor poate fi mai mică decât tensiunea sursei. Din acest motiv, verifică fișa tehnică, curentul real al motorului și temperatura modulului în condițiile în care va funcționa proiectul. Pentru un sistem alimentat din baterie sau pentru un motor care solicită curent ridicat, compară și drivere mai noi, cu pierderi și caracteristici potrivite aplicației.
Nu bloca intenționat axul motorului pentru a-l testa și nu atinge bornele cât timp circuitul este alimentat. Oprește sursa înainte să schimbi firele, să muți jumper-ele sau să repoziționezi motorul. Dacă nu poți identifica sigur pinul de alimentare logică ori rolul regulatorului de pe modul, nu continua până nu ai schema exactă a plăcii.
Cum continui proiectul cu senzori și control automat
După ce motorul pornește în ambele sensuri, poți adăuga o comandă automată. De exemplu, un senzor ultrasonic poate măsura distanța până la un obstacol, iar Arduino poate opri motorul sau poate schimba direcția când obiectul se apropie. Pentru partea de măsurare poți folosi ghidul nostru despre conectarea senzorului HC-SR04 și citirea distanței cu Arduino.
Dacă ai nevoie de o mișcare la un unghi controlat, nu de rotație continuă, un servomotor este o alegere diferită. În articolul despre controlul unui servomotor cu Arduino găsești un montaj separat, cu alimentare și comandă specifice acestui tip de actuator. Cele două proiecte pot fi combinate într-un prototip, dar fiecare motor trebuie comandat prin circuitul potrivit.
Documentație tehnică pentru verificarea montajului
Pentru caracteristicile electrice, tabelele de funcționare și circuitele de protecție, consultă datasheet-ul L298 publicat de STMicroelectronics. Pentru modul în care Arduino generează PWM și pentru lista pinilor compatibili, consultă documentația Arduino despre ieșirea PWM și pagina oficială Arduino UNO R3.
De la primul test la un mecanism controlat
Controlul unui motor DC cu Arduino și L298N te ajută să înțelegi diferența dintre semnalele logice, alimentarea motorului și comanda PWM. Începe cu un singur motor, verifică fiecare conexiune și testează sensul de rotație la o comandă moderată. Abia după ce montajul funcționează stabil adaugă senzori, roți sau alte mecanisme.
Cea mai importantă etapă nu este încărcarea programului, ci dimensionarea corectă a sursei și a driverului pentru motorul ales. Dacă respecți limitele componentelor, verifici protecțiile și nu alimentezi motorul direct din Arduino, poți transforma exemplul într-o bază sigură pentru un robot mobil sau pentru un proiect de automatizare.
Descoperă mai multe la Scoala IT
Abonează-te ca să primești ultimele articole prin email.